展示目的及科学原理
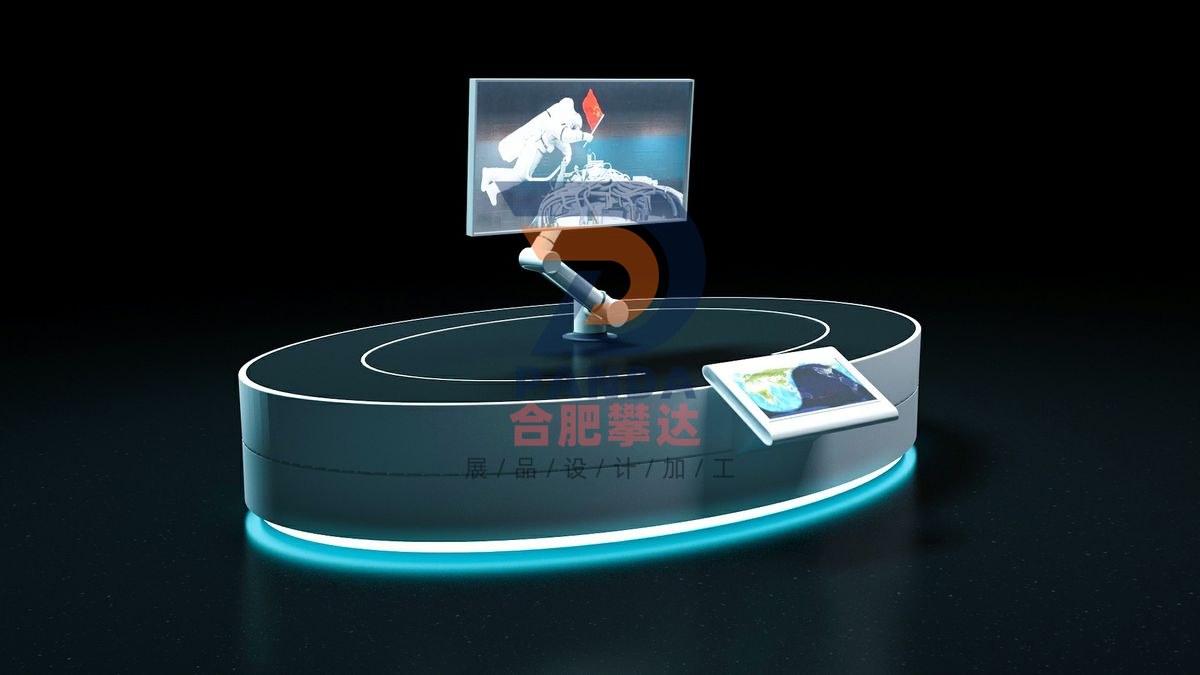
展品通过机械臂机动模型展示及多媒体互动的方式,展示中国自主研发的空间站机械臂外观造型及其在轨作业情况,带领观众探索空间机械臂的技术应用,见证中国空间站在轨建造的能力与水平。
操作方式
空间站核心舱机械臂是我国首个可长期在太空轨道运行的机械臂,由核心舱机械臂(大臂)和“问天”实验舱机械臂(小臂)共同组成。大臂约10.2米,最大承载力25吨;小臂约5米,最大承载力3吨。大小机械臂既可单独完成任务,亦可组合成约15米的组合机械臂,完成舱段转位、悬停捕获、货物搬运、设备安装、航天员出舱、舱外状态检查、载荷照料、平台维护等任务。机械臂肩部设置了三个关节、肘部设置了一个关节、腕部设置了三个关节,每个关节对应一个自由度,通过各个关节的旋转,实现自身前后左右任意角度的抓取和操作。机械臂肩部与腕部各安装了一个末端执行器,作为机器臂的触手,末端执行器可对接舱体表面安装目标适配器,通过末端执行器与目标适配器对接与分离,配合各关节的联合运动,从而实现在舱体上的爬行转移。
展品着重展示太空机械臂及其主要任务实施情况,根据我国自主研发首套空间站核心舱机械臂功能及特点,台面设置一套协作机械臂,末端设有一台联动的显示器,通过机电及软件控制,借助台面触摸屏控制,机械臂按照预定轨迹缓慢移动,真实还原并演绎机械臂在轨作业画面,呈现虚实结合的互动效果。
需要这一件的报价或整套展品配置方案?告知场馆面积、主题方向与预算区间即可。